近年来,材料科学与微电子技术持续突破,推动人形机器人触觉感知技术实现跨越式发展。各类高性能触觉传感器层出不穷,凭借其多维感知特性与高分辨率数据采集能力,在赋能机器人完成精密抓取、柔性操控等复杂任务中,发挥着愈发关键的作用。
视触觉融合感知能力是具身智能机器人认识世界的关键和难点。当前机器人在识别物体时,视觉和触觉通常是两套独立系统—一个负责“看”,一个负责“摸”。两种信息采集的位置不同、时间不同,需要后期算法进行融合,在复杂操作中容易出现信息错位和信号干扰,限制了对环境的准确感知。
8月20日,中国科学院深圳先进技术研究院材料人工智能研究所研究员陈明、杨春雷团队联合新加坡南洋理工大学教授魏磊团队在《自然·传感》发表的最新研究解决了这一难题。
团队受海胆管足的启发,研发出了一种高灵敏度、低串扰的仿生视触觉传感器,首次在单一柔性材料单元内实现了光电信号与压力信号的同源、同步感知。物体识别的准确率从单一模式最高的80%提升至96%。该研究为柔性多模态传感提供了一种全新的材料与器件范式,有望为具身智能、人机交互和精密制造等领域带来新的“同源感知”方案。
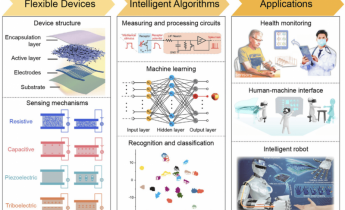
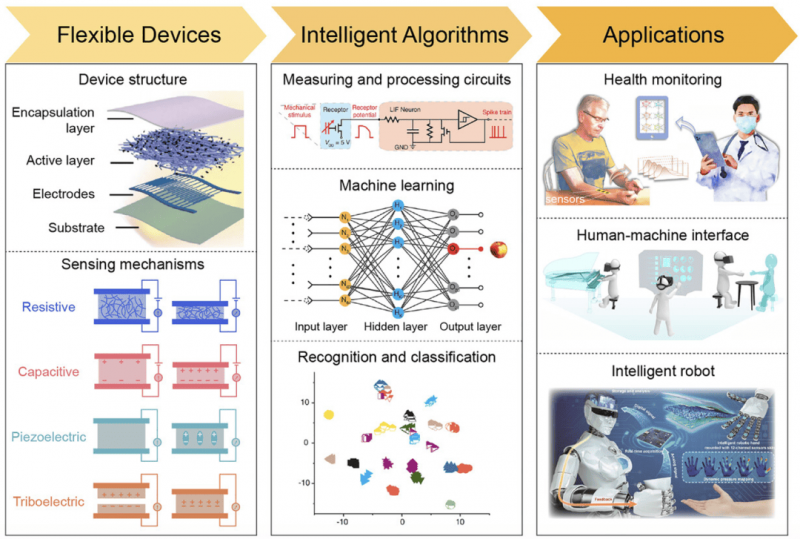
而柔性触觉传感器是一类可自由弯曲、贴附于复杂曲面的仿生感知器件,俗称"电子皮肤",能将外界力学刺激转化为可识别的电信号,模拟人类皮肤的触觉感知功能。它是物联网感知层的核心数据采集部件,区别于传统刚性触觉传感器,具备轻薄柔韧、可拉伸折叠的特性,能完美适配任意不规则载体表面,精准捕捉压力、温度、滑动、纹理等多维触觉信息,是机器人、智能设备实现精细交互的关键硬件。
柔性触觉传感器是一种采用柔性材料制成的电子器件,能够将外界压力、应变等机械刺激转化为电信号,实现仿生触觉感知。与传统刚性传感器不同,柔性触觉传感器具备可弯曲、可折叠、贴合任意表面的特性,在机器人、智能座舱、消费电子及医疗健康等领域具有广阔应用前景。例如,广东方舟智造科技有限公司长期专注于柔性集成电路及多类型柔性传感器的研发、生产与系统化解决方案。产品覆盖手指柔性触觉传感器、足部柔性阵列传感器、分布式感知与电子皮肤及智能座舱FSR座椅传感等多个方向。该公司多款产品已在上述领域实现规模化落地,服务于新能源汽车、机器人、消费电子及精准医疗等行业客户。
团队研发的视触觉同源感知柔性传感器用于三维曲面成像及智能导航。研究团队供图
在环境感知方式上,当前光电传感器可以实现非接触式感知(相当于“看”),压力传感器则负责接触式感知(相当于“摸”)。
然而,目前大多数系统的光电单元和压力单元在空间上分离布置,两种信号采集的时间也不同步,需要后期算法进行融合。
陈明介绍,“这就形成了‘信息孤岛’,使得传感器在物体材质区分、动态环境感知、多物理场同步监测等复杂任务中容易出现信息错位和信号干扰,限制了系统对环境信息的综合理解能力。”
研究团队注意到,海胆的管足在自然界中是一种独特的感知单元——感光细胞和机械感觉细胞集成在同一个生物结构内,能够实现局部的信息整合。
受此启发,团队提出了一种新的设计思路:将光电感知和压力感知集成到同一个柔性材料单元中,实现“同源、同步”的视触觉感知。
团队设计了一种垂直集成的传感器结构。器件包含两个功能层—上层为SnSexSy/PTAA光电异质结(负责感知光),下层为PP/FCNT共价键合导电网络(负责感知压力)—通过共享电极垂直集成。两种信号通过独立的通道读出。
实验数据显示,该传感器在0至40千帕范围内的压力灵敏度为245.41每千帕,线性度R²>0.99;在390纳米光照下光响应度为85.31安培每瓦;光电-压力通道间的串扰系数小于1%。
“这表明,传感器在感知不同材质表面的细微差异时具有较高的敏感度,同时也验证了光电与压力两种信号能够各自独立工作、互不干扰。”陈明说。
研究团队进一步验证了该传感器在三种典型场景中的实用性。在物体识别中,5×5传感器阵列对铝合金、尼龙、硅橡胶等10种不同材质和结构的物体进行识别时,纯光模式准确率仅41%,纯压力模式为80%,而光电-压力同源模式的准确率提升至96%。
在机器人导航中,集成了36个传感器的球形机器人,在模拟火场中的自主导航成功率达94%。在土壤监测中,该传感器同时追踪了土壤湿度和光照强度的日变化规律,在园土、细河沙、红黏土三种土壤类型中的双模态识别准确率超过99%。
“在实际场景中,单一模态的信息往往不够,需要两种感知方式协同工作。”陈明说,该研究首次将海胆管足的仿生范式转化为人工材料体系,为柔性多模态传感提供了全新的设计思路。它证明了“同源同步感知”在原理上的可行性,实现了从传统的“先看后摸”到全新的“同源感知”的技术转变,有望为具身智能、人机交互和精密农业等领域提供新的技术选项。
据了解,团队相关核心传感器专利已获得授权,并获批深圳市光电异质集成传感器中小试基地,与多家龙头企业建立合作关系,推动柔性传感器在具身智能、智能制造、医疗健康等领域的产业化应用。
未来,研究团队将进一步推进该传感器的小型化和阵列化集成,探索其在灵巧手视触觉感知等场景中的应用。